CHUYỂN ĐỘNG BIỂNphát triển hiệu suất caolýgần động cơ truyền độnggiải pháp tự động hóa công nghiệp, gia công chính xác và định vị tốc độ cao. Bằng cách cung cấp chuyển động tuyến tính trực tiếp mà không cần cơ chế truyền động cơ học thông thường, những động cơ này giúp các nhà sản xuất thiết bị cải thiện độ chính xác định vị, phản hồi động và hiệu quả sản xuất.
Động cơ truyền động tuyến tính chuyển đổi năng lượng điện trực tiếp thành chuyển động thẳng, loại bỏ sự cần thiết của các bộ phận truyền động trung gian như vít bi, dây đai và cơ cấu thanh răng. Kiến trúc truyền động trực tiếp này giúp giảm phản ứng cơ học và hao mòn liên quan đến hộp số đồng thời cho phép tăng tốc cao, định vị lặp lại và điều khiển chuyển động nhạy bén. Từ sản xuất chất bán dẫn và cắt laser đến lắp ráp điện tử và kiểm tra tự động, động cơ tuyến tính ngày càng có giá trị trong các ứng dụng đòi hỏi độ chính xác và công suất. Hướng dẫn này giải thích cách hoạt động của động cơ truyền động tuyến tính, so sánh các cấu hình động cơ phổ biến, phác thảo các ứng dụng công nghiệp của chúng và xác định các yếu tố thiết yếu mà kỹ sư nên đánh giá khi lựa chọn giải pháp.
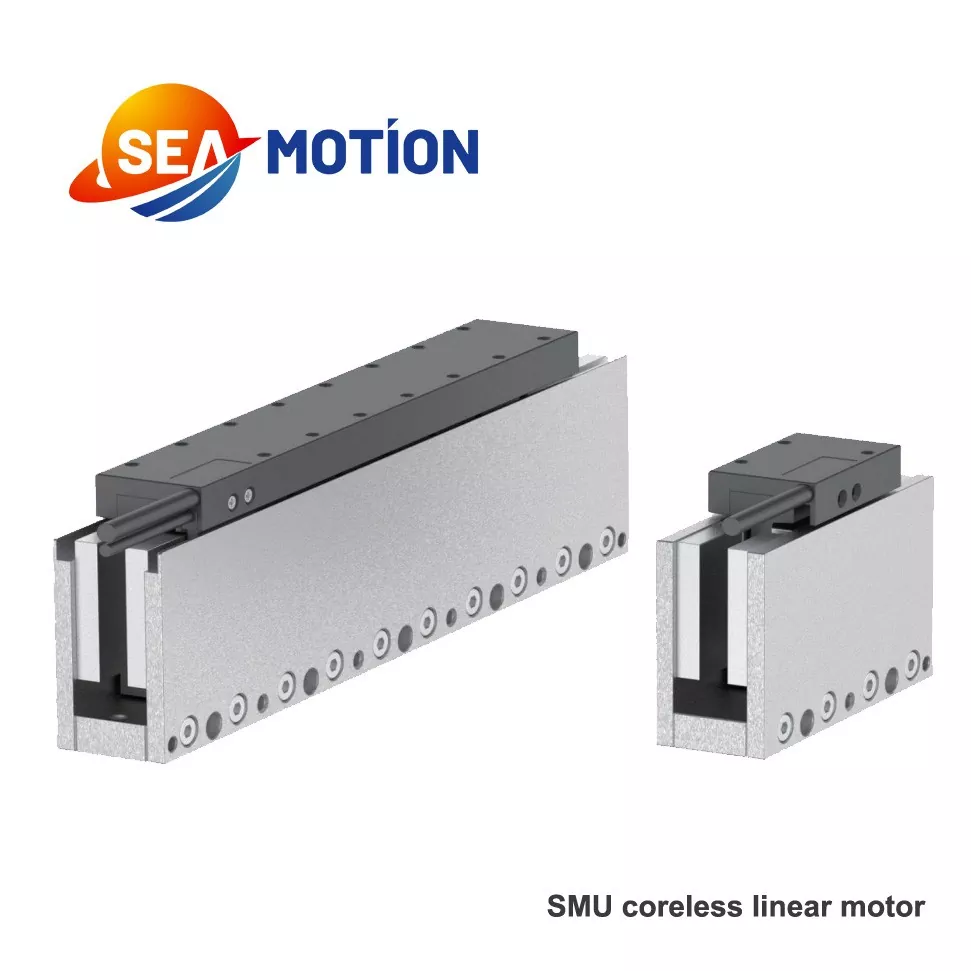
Động cơ truyền động tuyến tính là một bộ truyền động điện từ tạo ra lực đẩy tuyến tính trực tiếp thay vì tạo ra chuyển động quay phải chuyển thành chuyển động thẳng. Nó thường được hiểu là một động cơ quay không có dây quấn: các thành phần điện từ hoạt động của nó được bố trí dọc theo một đường tuyến tính, cho phép một bộ phận chuyển động di chuyển dọc theo một rãnh từ.
Trong một động cơ tuyến tính nam châm vĩnh cửu điển hình, các bộ phận chính bao gồm:
Không giống như động cơ quay thông thường được kết nối với vít bi, động cơ tuyến tính truyền động trực tiếp không yêu cầu cơ cấu truyền động quay sang tuyến tính. Điều này làm cho nó đặc biệt hấp dẫn đối với các máy có khe hở cơ học, tuân thủ hộp số hoặc giới hạn tốc độ ảnh hưởng đến hiệu suất.
Khám phá dòng sản phẩm động cơ truyền động tuyến tính SEA MOTION để xem xét các cấu hình và thông số kỹ thuật hiện có.
Nguyên lý làm việc của động cơ truyền động tuyến tính dựa trên lực điện từ. Khi bộ điều khiển servo cung cấp dòng điện được điều khiển cho cuộn dây động cơ, từ trường sinh ra sẽ tương tác với nam châm vĩnh cửu hoặc cấu trúc từ tính tương ứng để tạo ra lực đẩy tuyến tính.
Quá trình chuyển động thường tuân theo bốn bước:
Bởi vì động cơ tạo ra chuyển động tuyến tính trực tiếp nên hệ thống tránh được phản ứng ngược và lỗi bước vít liên quan đến truyền động. Tuy nhiên, độ chính xác định vị tổng thể vẫn phụ thuộc vào bộ mã hóa, điều chỉnh servo, chất lượng đường dẫn hướng, độ ổn định nhiệt, độ chính xác lắp đặt và cấu trúc máy.
Đối với các ứng dụng yêu cầu tăng tốc nhanh và thay đổi hướng thường xuyên, nguyên lý truyền động trực tiếp này có thể cải thiện phản ứng động và giảm thời gian ổn định khi động cơ và hệ thống điều khiển có kích thước chính xác.
Truyền động trực tiếp giúp loại bỏ phản ứng ngược bắt nguồn từ các cơ cấu truyền động thông thường. Khi kết hợp với bộ mã hóa tuyến tính thích hợp, cấu trúc cơ khí cứng nhắc và bộ điều khiển servo được điều chỉnh tốt, động cơ tuyến tính có thể hỗ trợ định vị có độ lặp lại cao để sản xuất chính xác.
Nếu không có giai đoạn truyền động quay sang tuyến tính bổ sung, động cơ tuyến tính có thể phản ứng nhanh với các chuyển động được lệnh. Khả năng này rất hữu ích cho việc định vị hành trình ngắn, chuyển động tịnh tiến tần số cao và các dây chuyền sản xuất yêu cầu chuyển động nhanh giữa các trạm xử lý.
Động cơ tuyến tính không yêu cầu điều chỉnh thường xuyên độ giật của vít bi hoặc độ căng của đai. Chúng cũng loại bỏ sự mài mòn ở các bộ phận truyền động đó. Dẫn hướng tuyến tính, vòng bi, hệ thống làm mát, cáp và thiết bị phản hồi có thể vẫn cần được kiểm tra và bảo trì.
Việc tạo lực đẩy trực tiếp có thể làm giảm rung động và chuyển động bất thường do truyền động gây ra. Trong các ứng dụng như cắt laze, kiểm tra quang học và phân phối chính xác, chuyển động ổn định giúp duy trì các điều kiện xử lý nhất quán.
Động cơ truyền động tuyến tính có thể được tích hợp vào các giai đoạn định vị nhỏ gọn, trục hành trình dài, hệ thống cổng và thiết bị tự động hóa chuyên dụng. Sự phù hợp của chúng phụ thuộc vào không gian lắp đặt sẵn có, lực đẩy cần thiết, thiết kế tản nhiệt và cấu hình dẫn hướng.
Các cấu trúc động cơ khác nhau mang lại sự kết hợp khác nhau về mật độ lực, lực hút, đặc tính nhiệt và độ mượt của chuyển động. SEA MOTION xác định một số cấu hình động cơ truyền động tuyến tính cho các yêu cầu thiết bị khác nhau.
| Dòng động cơ | Thiết kế kết cấu | Cân nhắc lựa chọn chính | Ứng dụng tiềm năng |
|---|---|---|---|
| SMJ | Thiết kế từ tính phẳng, lõi sắt | Đánh giá các yêu cầu về lực đẩy, lực hút từ và độ cứng kết cấu | Tự động hóa công nghiệp và gia công chính xác |
| SMUC | Thiết kế từ tính trung gian, lõi sắt | Xem xét không gian lắp đặt có sẵn, yêu cầu về lực và cách bố trí trục | Hệ thống định vị chuyên dụng và thiết bị tự động |
| SMU-H | Thiết kế lõi sắt, từ tính song phương | Đánh giá lực phát ra, cân bằng từ và tích hợp cơ học | Hệ thống chuyển động công nghiệp năng động cao |
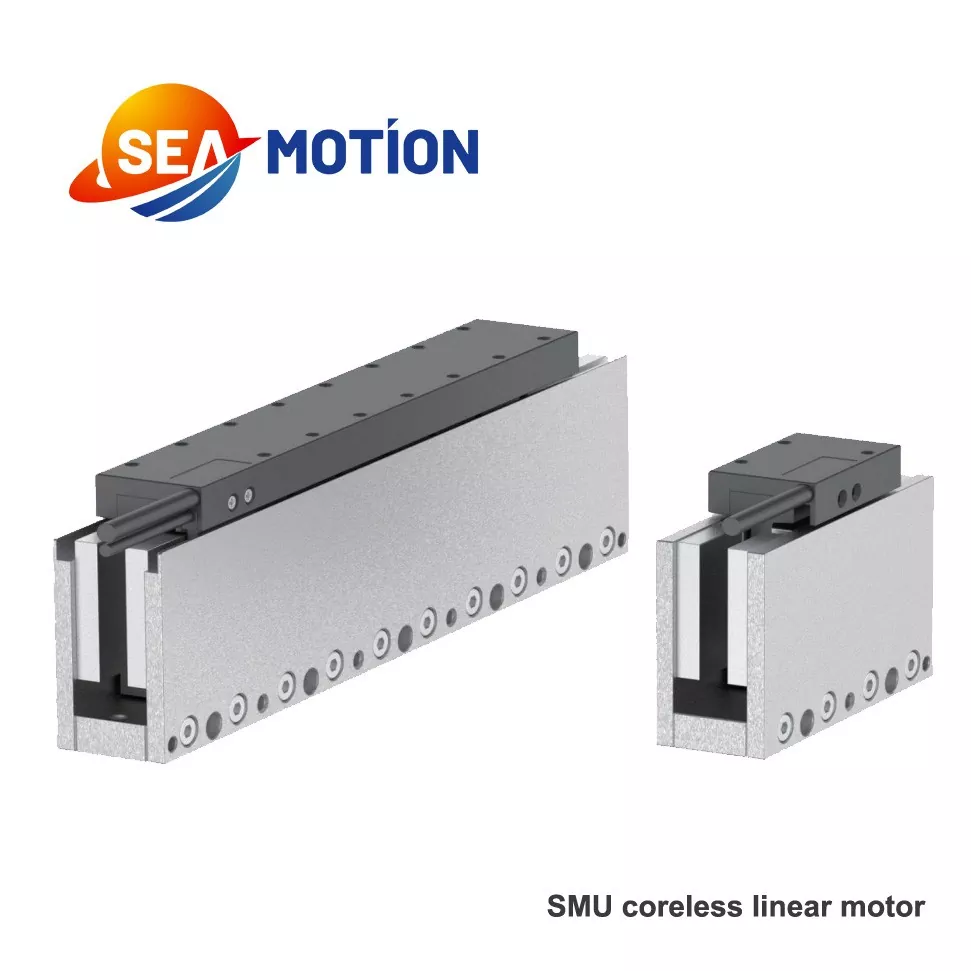
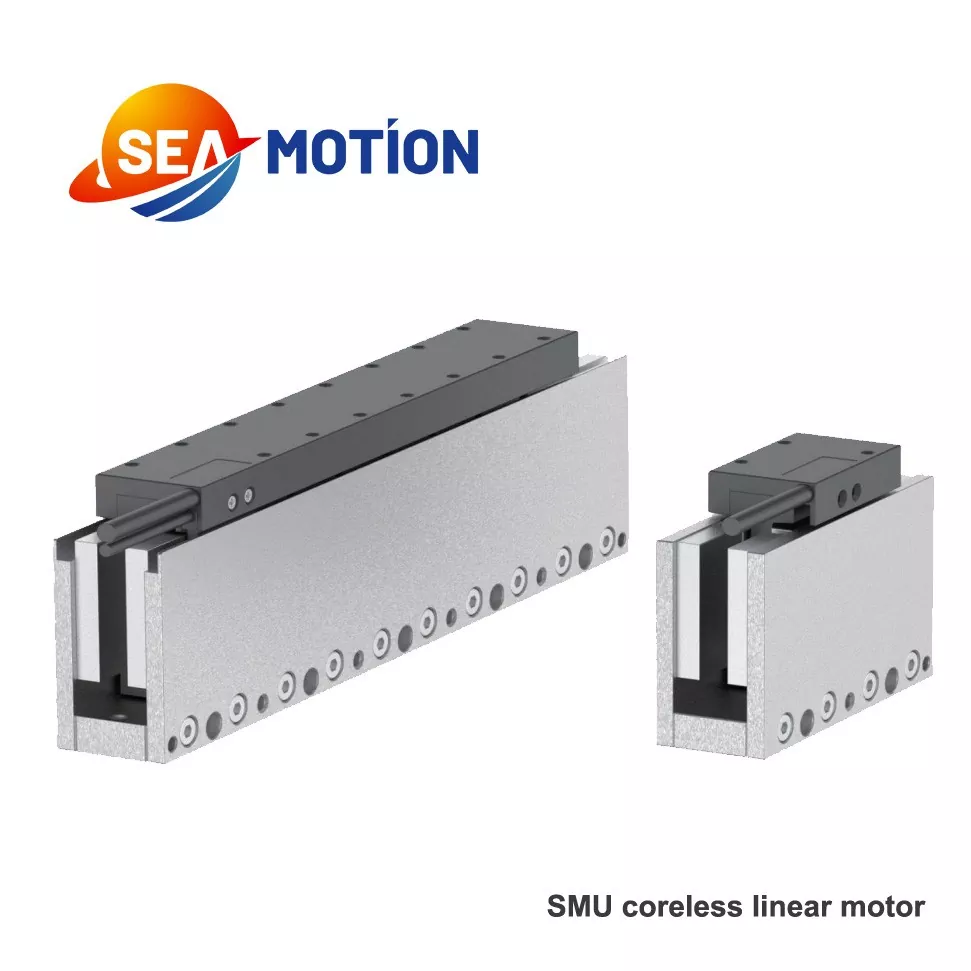
| SMU | Thiết kế từ tính song phương, không có sắt | Xem xét độ bám thấp, chuyển động mượt mà và quản lý nhiệt | Định vị chính xác và quy trình kiểm tra nhạy cảm |
| SMJE / SMJD | Cấu hình nửa kín / kín hoàn toàn | Kiểm tra các yêu cầu về bảo vệ môi trường, truy cập và cài đặt | Thiết bị yêu cầu bố trí động cơ khép kín hơn |
Bảng này cung cấp khung lựa chọn ban đầu thay vì xếp hạng hiệu suất chung. Xác nhận các thông số kỹ thuật hiện tại của mô hình, yêu cầu về môi trường và tính phù hợp của ứng dụng với nhà sản xuất trước khi hoàn thiện thiết kế.
Để biết thông tin chi tiết về dòng sản phẩm, hãy truy cập trang động cơ tuyến tính SEA MOTION.
Việc xử lý tấm bán dẫn, kiểm tra độ chính xác, liên kết khuôn và xử lý bảng hiển thị yêu cầu chuyển động chính xác và định vị lặp lại. Động cơ tuyến tính có thể hỗ trợ các hoạt động này bằng cách cung cấp hành trình nhanh, có kiểm soát và giảm các lỗi chuyển động liên quan đến truyền động.
Thiết bị xử lý laser và máy công cụ có độ chính xác cao thường cần chuyển động nhanh, tăng tốc có kiểm soát và theo dõi đường đi chính xác. Trục tuyến tính dẫn động trực tiếp có thể giúp cải thiện thông lượng và giảm lỗi định vị liên quan đến hệ thống truyền động cơ học.
Hệ thống gắp và đặt tự động, máy phân phối, dây chuyền lắp ráp linh kiện và thiết bị kiểm tra trực quan phụ thuộc vào chuyển động nhất quán. Động cơ truyền động tuyến tính có thể hỗ trợ vận hành chu kỳ cao và chuyển động chính xác giữa các vị trí xử lý.
Sản xuất pin và sản xuất pin mặt trời liên quan đến việc định vị, căn chỉnh, xếp chồng và kiểm tra lặp đi lặp lại. Một hệ thống động cơ tuyến tính được thiết kế phù hợp có thể giúp duy trì khả năng lặp lại trong khi đáp ứng các yêu cầu về tốc độ và thời gian chu kỳ của sản xuất tự động.
Nền tảng hình ảnh, tự động hóa phòng thí nghiệm và thiết bị đo lường chính xác có thể được hưởng lợi từ chuyển động trơn tru, có thể kiểm soát được. Các nhà thiết kế cũng phải xem xét tiếng ồn, độ rung, mức tăng nhiệt độ, độ sạch sẽ và mọi yêu cầu an toàn dành riêng cho ứng dụng.
CHUYỂN ĐỘNG BIỂN cũng phát triển thiết bị dựa trên công nghệ động cơ truyền động tuyến tính, bao gồm hệ thống kiểm tra và cắt laser có độ chính xác cao cũng như nhận dạng và kiểm tra trực quan.
Việc lựa chọn một động cơ phù hợp đòi hỏi nhiều hơn là việc so sánh tốc độ tối đa hoặc lực đẩy cực đại. Các kỹ sư nên đánh giá toàn bộ trục chuyển động, bao gồm tải trọng, đường dẫn hướng, bộ truyền động servo, thiết bị phản hồi và hệ thống quản lý nhiệt.
Điểm khởi đầu hữu ích cho lực tăng tốc là:
Lực tăng tốc cần thiết = Khối lượng chuyển động × Gia tốc
Ví dụ, để tăng tốc một cụm chuyển động nặng 20 kg với tốc độ 10 m/s2, cần có lực gia tốc ròng là 200 N trước khi tính đến ma sát, trọng lực, lực tác động và các tổn thất khác. Lựa chọn động cơ cuối cùng phải phân biệt lực đẩy liên tục với lực đẩy cực đại và xác minh rằng trục hoàn chỉnh có thể đáp ứng biên dạng chuyển động được yêu cầu.
Xem lại thông số kỹ thuật của động cơ truyền động tuyến tính của nhà sản xuất và yêu cầu hỗ trợ kỹ thuật khi yêu cầu chu kỳ tải hoặc nhiệm vụ.
| Yếu tố đánh giá | Động cơ truyền động tuyến tính | Vít bi hoặc truyền động đai |
|---|---|---|
| Tạo chuyển động | Lực đẩy điện từ tuyến tính trực tiếp | Chuyển động quay chuyển thành chuyển động tuyến tính |
| Phản ứng dữ dội truyền | Không có phản ứng dữ dội truyền cơ học | Phụ thuộc vào thiết kế, thành phần và điều chỉnh |
| Phản hồi động | Có thể hỗ trợ khả năng tăng tốc cao và phản ứng nhanh | Bị giới hạn bởi quán tính truyền động, độ cứng và thiết kế cơ khí |
| Mài mòn cơ học | Không có vít bi hoặc bộ truyền đai bị mòn | Các bộ phận truyền động có thể bị mòn theo thời gian |
| Cân nhắc về nhiệt | Tản nhiệt cuộn dây và nhiệt độ nam châm cần được đánh giá | Động cơ, vòng bi, trục vít và hệ thống sưởi truyền động cần được đánh giá |
| Đầu tư ban đầu | Có thể cao hơn tùy theo thiết kế hệ thống hoàn chỉnh | Có thể tiết kiệm cho các nhiệm vụ định vị thông thường |
| Ứng dụng phù hợp nhất | Cấu hình chuyển động tốc độ cao, độ chính xác cao, đòi hỏi khắt khe | Hệ thống định vị có mục đích chung và nhạy cảm với chi phí |
Động cơ truyền động tuyến tính tự động không phải là giải pháp tốt nhất cho mọi máy. Vít bi và bộ truyền động đai vẫn còn thiết thực cho nhiều ứng dụng, đặc biệt khi tốc độ và độ chính xác vừa phải đáp ứng các yêu cầu của quy trình. Lựa chọn đúng đắn phụ thuộc vào mục tiêu hiệu suất, kiến trúc hệ thống, chi phí vòng đời và môi trường vận hành.
Mặc dù động cơ truyền động trực tiếp loại bỏ một số bộ phận truyền động cơ học nhưng chất lượng lắp đặt vẫn rất quan trọng đối với hiệu suất lâu dài.
Trước khi vận hành thử, hãy kiểm tra động cơ trên phạm vi tốc độ, khả năng tăng tốc, tải và chu kỳ làm việc dự định. Ghi lại hiệu suất định vị và nhiệt độ trong điều kiện vận hành đại diện. Những lần kiểm tra này giúp xác định các vấn đề tích hợp trước khi sản xuất quy mô lớn.
Ưu điểm chính của nó là chuyển động tuyến tính trực tiếp mà không cần cơ cấu truyền động quay sang tuyến tính. Điều này giúp loại bỏ phản ứng ngược truyền động và có thể cho phép tăng tốc cao, định vị chính xác và giảm thiểu việc bảo trì liên quan đến vít bi hoặc dây đai.
Đúng. Nhiều động cơ truyền động tuyến tính được thiết kế để tăng tốc nhanh, tốc độ di chuyển cao và thay đổi hướng thường xuyên. Hiệu suất thực tế phụ thuộc vào lực đẩy của động cơ, khối lượng chuyển động, khả năng truyền động servo, phản hồi bộ mã hóa, độ cứng cơ học và giới hạn nhiệt.
Động cơ lõi sắt sử dụng cấu trúc từ tính bằng sắt và có thể cung cấp mật độ lực cao, nhưng phải xem xét đến đặc tính hút từ và bánh răng. Động cơ không có bàn ủi loại bỏ lõi sắt trong cụm cuộn dây chuyển động, điều này có thể làm giảm hiện tượng tắc nghẽn và cải thiện độ mượt của chuyển động. Sự lựa chọn tốt nhất phụ thuộc vào yêu cầu về lực đẩy, độ chính xác và nhiệt của ứng dụng.
Động cơ loại bỏ việc bảo trì liên quan đến các bộ phận truyền động trục vít hoặc dây đai thông thường. Tuy nhiên, hệ thống hoàn chỉnh vẫn có thể yêu cầu kiểm tra các thanh dẫn hướng tuyến tính, cáp, bộ mã hóa, thiết bị làm mát, phần cứng lắp đặt và các thành phần khác tùy theo môi trường vận hành và khuyến nghị của nhà sản xuất.
Bắt đầu bằng cách xác định tải trọng, khoảng cách di chuyển, lực đẩy liên tục và tối đa, tốc độ, khả năng tăng tốc, độ chính xác định vị, chu kỳ nhiệm vụ và điều kiện lắp đặt. Sau đó xác minh khả năng tương thích về điện, yêu cầu làm mát, các tùy chọn phản hồi và tích hợp cơ khí với nhà sản xuất.
CHUYỂN ĐỘNG BIỂN cung cấp nhiều cấu hình động cơ tuyến tính cho các ứng dụng chuyển động chính xác. Để có đề xuất phù hợp, hãy cung cấp hành trình, khối lượng chuyển động, tốc độ mục tiêu, gia tốc, độ chính xác định vị, chu kỳ nhiệm vụ và các ràng buộc lắp đặt cần thiết của bạn. Nhóm kỹ thuật có thể sử dụng những chi tiết này để giúp xác định cấu hình phù hợp.
Động cơ truyền động tuyến tính có thể giúp các nhà sản xuất khắc phục những hạn chế của hệ thống truyền động thông thường bằng cách cung cấp lực đẩy tuyến tính trực tiếp, điều khiển chuyển động nhạy và giảm hao mòn liên quan đến truyền động. Ưu điểm của nó đặc biệt liên quan đến thiết bị bán dẫn, gia công chính xác, xử lý laser, lắp ráp điện tử và kiểm tra tự động. Việc thực hiện thành công phụ thuộc vào việc lựa chọn cấu trúc động cơ chính xác, khớp lực đẩy liên tục và lực đẩy cực đại với tải thực và tích hợp động cơ với các dẫn hướng, phản hồi, truyền động servo và quản lý nhiệt phù hợp.
Cho dù bạn đang nâng cấp máy hiện có hay phát triển nền tảng tự động hóa mới, SEA MOTION có thể giúp bạn đánh giá các tùy chọn động cơ truyền động tuyến tính cho ứng dụng của mình. Truy cập trang sản phẩm động cơ truyền động tuyến tính chính thức để xem lại các cấu hình và thông số kỹ thuật có sẵn. Nếu bạn cần hỗ trợ về lựa chọn mô hình, yêu cầu về hiệu suất hoặc giải pháp dành riêng cho dự án,lýên hệ với chúng tôiđể thảo luận về yêu cầu của bạn và yêu cầu báo giá phù hợp.