Tóm tắt bài viết: A Động cơ mô-men xoắn không khungđược thiết kế cho các ứng dụng trong đó động cơ, hộp số, dây đai và khớp nối thông thường tạo ra những hạn chế cơ học không mong muốn. Bằng cách tách rôto và stato rồi tích hợp chúng trực tiếp vào cấu trúc máy, kiến trúc động cơ này có thể mang lại mật độ mô-men xoắn cao, phản ứng cơ học thấp, lắp đặt nhỏ gọn, quay trơn tru và điều khiển nhạy. Bài viết này giải thích cách thức hoạt động của Động cơ mô-men xoắn không khung, tại sao chúng có giá trị trong các hệ thống chuyển động đòi hỏi khắt khe, những điều kỹ sư nên cân nhắc trong quá trình lựa chọn và tích hợp cũng như cách SEA MOTION hỗ trợ các giải pháp tùy chỉnh cho robot, máy công cụ, thiết bị bán dẫn, hệ thống y tế và các ứng dụng chính xác khác.
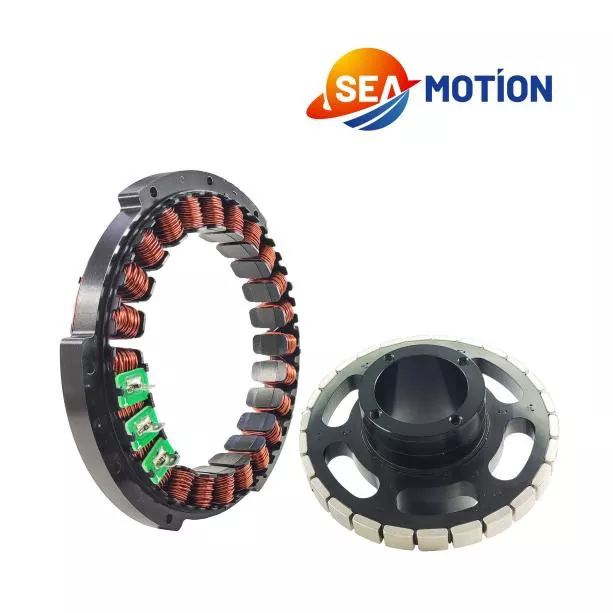
Động cơ mô-men xoắn không khung là động cơ đồng bộ nam châm vĩnh cửu được cung cấp mà không có vỏ động cơ thông thường, vòng bi tích hợp hoặc thiết bị phản hồi tích hợp. Thay vì nhận được một động cơ kèm theo hoàn chỉnh, người chế tạo máy sẽ nhận được các thành phần điện từ chính—thường là stato và rôto—có thể được tích hợp trực tiếp vào cấu trúc cơ khí cuối cùng.
Cấu hình này mang lại cho các nhà thiết kế sự tự do hơn nhiều đối với kiến trúc của một hệ thống chuyển động. Động cơ có thể được lắp đặt xung quanh khớp quay, bên trong trục robot, bên dưới bàn quay hoặc xung quanh cơ cấu chính xác nơi không gian lắp đặt sẵn có bị hạn chế.
Không giống như động cơ truyền thống thường truyền năng lượng qua hộp số, dây đai, ròng rọc, khớp nối hoặc bộ phận truyền động khác, Động cơ mô-men xoắn không khung có thể truyền tải trực tiếp. Việc loại bỏ các bộ phận cơ khí trung gian này có thể làm giảm sự tuân thủ cơ học, tổn thất truyền động, phản ứng ngược, độ rung và các yêu cầu bảo trì.
Đối với thiết bị hiệu suất cao, mục tiêu không chỉ đơn giản là tạo ra chuyển động quay. Thách thức thực sự là tạo ra chuyển động đó với mô-men xoắn, tốc độ, độ cứng, độ lặp lại, độ mượt và phản hồi cần thiết trong một vỏ bọc cơ học hạn chế.
Đây là nơi kiến trúc không khung trở nên đặc biệt hữu ích.
Nguyên lý hoạt động dựa trên sự tương tác điện từ giữa rôto nam châm vĩnh cửu và cuộn dây stato được cấp điện.
Stator chứa các cuộn dây điện tạo ra từ trường quay khi cung cấp dòng điện được điều khiển. Rôto chứa nam châm vĩnh cửu tương tác với từ trường này, tạo ra mômen quay.
Do rôto và stato được phân phối dưới dạng các bộ phận riêng biệt nên cấu trúc máy xung quanh có thể trở thành một phần của cụm động cơ một cách hiệu quả.
Một hệ thống điển hình bao gồm:
Kết quả là tạo ra một hệ thống chuyển động tích hợp cao trong đó động cơ không còn là một bộ phận cơ khí độc lập nữa. Thay vào đó, nó trở thành một phần không thể thiếu của chiếc máy.
Cách tiếp cận này đặc biệt có giá trị khi các kỹ sư cần trục rỗng lớn, kích thước trục nhỏ gọn, đường kính đầu ra lớn hoặc chức năng truyền động trực tiếp.
Lợi ích chính của Động cơ mô-men xoắn không khung là tính linh hoạt trong thiết kế. Tuy nhiên, một số lợi thế bổ sung có thể làm cho kiến trúc này trở nên hấp dẫn đối với máy móc chính xác.
Mật độ mô-men xoắn đặc biệt quan trọng khi động cơ phải nằm gọn trong một vỏ cơ khí nhỏ. Một động cơ không khung được lựa chọn phù hợp có thể cung cấp mô-men xoắn đáng kể mà không yêu cầu không gian vật lý liên quan đến động cơ thông thường và cụm truyền động.
Truyền động trực tiếp loại bỏ nhiều bộ phận truyền thống được sử dụng để truyền năng lượng quay. Không có yêu cầu nào đối với hộp số chỉ đơn giản là tăng mô-men xoắn hoặc giảm tốc độ khi động cơ có thể được chọn và điều khiển cho điểm vận hành cần thiết.
Điều này có thể đơn giản hóa kiến trúc cơ khí và giảm số lượng thành phần có thể gây ra lỗi cơ học.
Cơ cấu bánh răng có thể gây ra phản ứng ngược, đặc biệt khi các bộ phận bị mòn hoặc khi truyền động yêu cầu nhiều giai đoạn. Cấu hình dẫn động trực tiếp tránh khe hở bánh răng là nguyên nhân gây ra lỗi định vị.
Đối với các ứng dụng như khớp nối robot và các bệ quay chính xác, đây có thể là một lợi thế lớn.
Vì động cơ không cần vỏ truyền thống nên các nhà thiết kế có thể tích hợp tổ hợp điện từ vào không gian kết cấu sẵn có. Điều này rất hữu ích khi những hạn chế về đóng gói là nghiêm trọng.
Đặc tính bám dính thấp và thuật toán điều khiển thích hợp có thể góp phần giúp chuyển động quay trơn tru. Điều này có giá trị đối với những thiết bị có độ rung, gợn sóng tốc độ hoặc nhiễu loạn mô-men xoắn có thể ảnh hưởng đến chất lượng sản phẩm cuối cùng.
Động cơ không khung không buộc bộ tích hợp phải sử dụng một thiết bị phản hồi cụ thể. Bộ mã hóa có thể được lựa chọn theo độ phân giải, độ chính xác, điều kiện môi trường, giao thức truyền thông và kiến trúc máy cần thiết.
Tính linh hoạt này rất hữu ích cho các OEM phát triển các nền tảng máy khác nhau xung quanh một dòng động cơ chung.
Động cơ mô-men xoắn không khung đặc biệt thích hợp cho các ứng dụng yêu cầu mô-men xoắn cao, kết cấu nhỏ gọn, truyền động trực tiếp và điều khiển quay chính xác.
| Ứng dụng | Tại sao thiết kế không khung lại có giá trị | Ưu tiên thiết kế điển hình |
|---|---|---|
| khớp robot | Tích hợp nhỏ gọn và truyền mô-men xoắn trực tiếp | Mật độ mô-men xoắn, độ cứng, độ chính xác của vị trí |
| Máy công cụ | Truyền động quay trực tiếp với lỗi truyền giảm | Độ chính xác, ổn định tốc độ, hiệu suất nhiệt |
| Bàn quay | Cấu trúc ổ đĩa nhỏ gọn và khẩu độ lớn | Mô-men xoắn, độ lặp lại, hết |
| Thiết bị y tế | Chuyển động nhỏ gọn và được kiểm soát trơn tru | Độ rung thấp, độ tin cậy, sạch sẽ |
| Thiết bị bán dẫn | Độ chính xác cao trong không gian lắp đặt hạn chế | Ổn định vị trí, kiểm soát nhiệt, sạch sẽ |
| Tự động hóa chính xác | Tích hợp cơ khí linh hoạt | Phản ứng động và độ lặp lại |
Ví dụ, trong chế tạo robot, động cơ có thể được lắp đặt trực tiếp vào khớp và kết hợp với vòng bi, vỏ, bộ mã hóa và các bộ phận cấu trúc của chính người thiết kế. Điều này có thể tạo ra khớp nối nhỏ gọn hơn so với việc sử dụng một động cơ hoàn chỉnh.
Trong thiết bị quay chính xác, truyền động trực tiếp cũng có thể làm giảm số lượng tiếp xúc cơ học giữa động cơ và tải làm việc.
Việc lựa chọn động cơ nên bắt đầu với các yêu cầu tải thực tế thay vì chỉ mô-men xoắn danh định của động cơ. Một động cơ trông phù hợp dựa trên mô-men xoắn cực đại có thể hoạt động kém nếu bỏ qua tải nhiệt liên tục, yêu cầu tăng tốc hoặc độ chính xác phản hồi.
Các kỹ sư nên đánh giá các thông số sau.
Điều quan trọng nữa là phải phân biệt giữa công suất lý thuyết của động cơ và hiệu suất của nó bên trong máy hoàn thiện. Ma sát vòng bi, độ cứng kết cấu, tản nhiệt, lắp đặt bộ mã hóa, cân bằng rôto và điều chỉnh truyền động đều có thể ảnh hưởng đến kết quả cuối cùng.
Nhiệt là một trong những cân nhắc kỹ thuật quan trọng nhất khi thiết kế hệ thống chuyển động truyền động trực tiếp.
Điện trở trong cuộn dây stato tạo ra nhiệt trong quá trình vận hành. Khi nhiệt độ cuộn dây tăng, điện trở cũng tăng, điều này có thể ảnh hưởng đến hiệu suất và mô-men xoắn liên tục có sẵn.
Đối với các ứng dụng yêu cầu mô-men xoắn cao liên tục, các kỹ sư thường xem xét việc làm mát bằng chất lỏng chủ động được tích hợp vào cấu trúc stato. Làm mát bằng nước hoặc nước-glycol có thể cung cấp một đường dẫn được kiểm soát để loại bỏ nhiệt khỏi cụm động cơ.
Đối với các ứng dụng có công suất thấp hơn, đối lưu tự nhiên hoặc làm mát bằng không khí cưỡng bức có thể đủ tùy thuộc vào kích thước động cơ, điều kiện lắp đặt, nhiệt độ môi trường và chu kỳ làm việc.
Một thiết kế tản nhiệt thực tế nên xem xét:
Cảm biến nhiệt độ cũng nên được tích hợp vào chiến lược kiểm soát. Nếu nhiệt độ cuộn dây đạt đến giới hạn cho phép, bộ truyền động có thể giảm nhu cầu dòng điện hoặc mô-men xoắn để bảo vệ động cơ.
Đối với thiết bị bán dẫn, phòng thí nghiệm, y tế hoặc phòng sạch, thiết kế làm mát có thể cần được chú ý thêm vì giải pháp làm mát không được đưa chất gây ô nhiễm hoặc các hạt không mong muốn vào môi trường vận hành.
Động cơ mô-men xoắn không khung thường không bao gồm bộ mã hóa tích hợp. Điều này cho phép các nhà thiết kế máy tự do lựa chọn công nghệ phản hồi phù hợp với hệ thống cuối cùng.
Các công nghệ phản hồi khả thi bao gồm các hệ thống mã hóa quang học, từ tính, cảm ứng và tuyệt đối. Sự lựa chọn chính xác phụ thuộc vào độ phân giải vị trí cần thiết, điều kiện môi trường, giao thức truyền thông, tốc độ, chi phí và sự sắp xếp cơ học.
Phản hồi có độ phân giải cao đặc biệt quan trọng khi ứng dụng yêu cầu chuyển động cực kỳ mượt mà hoặc định vị góc chính xác.
Bộ mã hóa không nên được coi là một thành phần độc lập. Động cơ, bộ mã hóa, bộ truyền động, hệ thống ổ trục và cấu trúc máy phải hoạt động như một hệ thống điều khiển.
Ví dụ, một bộ mã hóa có thể cung cấp độ phân giải danh nghĩa tuyệt vời nhưng vẫn tạo ra hiệu suất hệ thống không đạt yêu cầu nếu việc lắp đặt cơ học của nó gây ra hiện tượng lệch tâm hoặc lệch tâm. Tương tự, động cơ hiệu suất cao có thể không phát huy hết tiềm năng nếu các thông số servo được điều chỉnh kém.
Do đó, việc tích hợp phản hồi nên được xem xét trong giai đoạn thiết kế cơ khí thay vì thêm vào sau khi động cơ đã được chọn.
Cấu trúc không khung tạo ra sự tự do trong thiết kế nhưng nó cũng chuyển giao nhiều trách nhiệm hơn cho người chế tạo máy. Cấu trúc cơ khí xung quanh trở thành một phần quan trọng của hệ thống động cơ.
Một số lĩnh vực đáng được quan tâm đặc biệt.
Rôto và stato phải duy trì khe hở không khí cần thiết trong suốt quá trình vận hành. Độ lệch tâm quá mức có thể ảnh hưởng đến hiệu suất điện từ và có thể làm tăng độ rung hoặc rủi ro cơ học.
Cấu trúc lắp đặt linh hoạt có thể ảnh hưởng đến ưu điểm của động cơ hiệu suất cao. Biến dạng kết cấu dưới tải có thể trở thành nguyên nhân gây ra lỗi định vị ngay cả khi bản thân động cơ có đặc tính điện từ tuyệt vời.
Do động cơ không khung thường không bao gồm vòng bi nên người thiết kế máy phải chọn vòng bi theo tải trọng hướng tâm, tải trọng trục, tốc độ, độ cứng, tuổi thọ và yêu cầu về độ chính xác.
Các ứng dụng tốc độ cao đòi hỏi sự chú ý cẩn thận đến cân bằng rôto. Mất cân bằng cơ học có thể tạo ra rung động và làm giảm chất lượng điều khiển chuyển động.
Đối với các hệ thống trục rỗng, đường kính trong có sẵn có thể cung cấp đường dẫn thuận tiện cho cáp, đường khí nén, bộ phận quang học hoặc các bộ phận máy khác. Tuy nhiên, chuyển động của cáp cần được đánh giá cẩn thận để tránh gây nhiễu cho các bộ phận quay.
CHUYỂN ĐỘNG BIỂNcung cấp các giải pháp Động cơ mô-men xoắn không khung cho các ứng dụng điều khiển chuyển động cao cấp trong đó các động cơ có vỏ tiêu chuẩn có thể không cung cấp đủ tính linh hoạt tích hợp.
Theo thông tin sản phẩm, phương pháp tiếp cận động cơ không khung của SEA MOTION dành cho các ngành công nghiệp bao gồm robot, máy công cụ, thiết bị bán dẫn, thiết bị y tế, trường đại học, viện nghiên cứu và sản xuất tiên tiến. Công ty hỗ trợ cả sản phẩm tiêu chuẩn và tùy chỉnh dành riêng cho ứng dụng.
Việc tùy chỉnh có thể quan trọng khi động cơ tiêu chuẩn không vừa với vỏ cơ khí sẵn có. Tùy thuộc vào yêu cầu ứng dụng, các sửa đổi có thể liên quan đến kích thước trục, đường kính trong, cách bố trí cuộn dây, yêu cầu về điện áp và cấu hình liên quan đến phản hồi.
Đối với các dự án OEM, hỗ trợ kỹ thuật này có thể giảm khoảng cách giữa việc lựa chọn thành phần và tích hợp máy cuối cùng. Thay vì chọn động cơ chỉ dựa trên số danh mục, các kỹ sư có thể đánh giá động cơ như một phần của kiến trúc chuyển động hoàn chỉnh.
CHUYỂN ĐỘNG BIỂN cũng mô tả các quy trình thử nghiệm bao gồm các đặc tính điện và hiệu suất rôto, với các biện pháp kiểm soát sản xuất được áp dụng cho các thông số quan trọng của động cơ. Hỗ trợ tài liệu của nó bao gồm các bản vẽ kỹ thuật, tệp 3D, thông tin tích hợp và các tài liệu liên quan đến ổ đĩa.
Loại hỗ trợ kỹ thuật này đặc biệt có giá trị đối với các OEM cần chuyển từ phát triển nguyên mẫu sang sản xuất lặp lại mà không cần thiết kế lại hệ thống chuyển động hoàn chỉnh.
| Nhân tố | Động cơ mô-men xoắn không khung | Động cơ nhà thông thường |
|---|---|---|
| Tích hợp cơ khí | Tùy biến cao | Thường dựa trên kích thước nhà ở cố định |
| Quá trình lây truyền | Rất phù hợp với truyền động trực tiếp | Có thể yêu cầu khớp nối, dây đai hoặc hộp số |
| Phản ứng dữ dội | Có thể giảm thiểu phản ứng dữ dội liên quan đến truyền tải | Có thể phụ thuộc vào các thành phần truyền động |
| Nhận xét | Lựa chọn bộ mã hóa linh hoạt | Thường được xác định trước hoặc tích hợp |
| Nhà ở | Được cung cấp bởi nhà thiết kế máy | Được tích hợp bởi nhà sản xuất động cơ |
| Tùy chỉnh | Cao | Nói chung là hạn chế hơn |
| Cài đặt | Đòi hỏi trách nhiệm kỹ thuật lớn hơn | Thường đơn giản hơn |
| Sử dụng lý tưởng | Máy móc tích hợp, nhỏ gọn, hiệu suất cao | Ứng dụng động cơ đa năng |
Việc so sánh không có nghĩa là động cơ không khung tự động tốt hơn cho mọi máy. Động cơ lắp đặt thông thường có thể là lựa chọn thiết thực hơn khi mục tiêu chính là lắp đặt nhanh, lắp đặt tiêu chuẩn hóa hoặc bảo trì đơn giản.
Kiến trúc không khung trở nên đặc biệt hấp dẫn khi việc đóng gói, truyền động trực tiếp, mật độ mô-men xoắn, độ chính xác và tích hợp cấp hệ thống quan trọng hơn việc lắp đặt plug-and-play.
Trước khi phê duyệt Động cơ mô-men xoắn không khung để sản xuất, các kỹ sư nên xem xét hệ thống hoàn chỉnh thay vì đánh giá động cơ một cách riêng biệt.
Danh sách kiểm tra này giúp ngăn ngừa một sự cố kỹ thuật phổ biến: chọn động cơ đáp ứng yêu cầu mô-men xoắn danh nghĩa nhưng không đáp ứng được các yêu cầu cơ, nhiệt hoặc điều khiển thực tế của máy hoàn thiện.
Một động cơ servo tiêu chuẩn thường có dạng gói cơ khí hoàn chỉnh với vỏ, vòng bi và thường là thiết bị phản hồi tích hợp. Động cơ mô-men xoắn không khung cung cấp các bộ phận rôto và stato riêng biệt để người chế tạo máy có thể thiết kế vỏ xung quanh, bố trí vòng bi và hệ thống phản hồi.
Hầu hết các ứng dụng chính xác đều yêu cầu phản hồi để điều khiển vòng kín, mặc dù cảm biến chính xác phụ thuộc vào ứng dụng. Vì bộ mã hóa vốn không được gắn cố định vào gói động cơ nên các kỹ sư có thể chọn phản hồi theo yêu cầu về độ chính xác, độ phân giải, môi trường và giao tiếp.
Đúng. Truyền động trực tiếp là một trong những lý do chính khiến các kỹ sư chọn kiến trúc này. Động cơ có thể được tích hợp trực tiếp với tải quay, tránh các bộ phận truyền động cơ học như hộp số, dây đai và khớp nối khi ứng dụng cho phép.
Việc làm mát rất quan trọng khi động cơ hoạt động liên tục ở mô-men xoắn cao. Giải pháp cần thiết phụ thuộc vào chu kỳ làm việc, kích thước động cơ, điều kiện môi trường xung quanh, cấu trúc lắp đặt và nhiệt độ cuộn dây cho phép. Làm mát bằng chất lỏng thường được xem xét cho các ứng dụng đòi hỏi hoạt động liên tục.
Đúng. SEA MOTION mô tả hỗ trợ cho các cấu hình động cơ tùy chỉnh, bao gồm thay đổi kích thước, điều chỉnh cuộn dây, sửa đổi đường kính trong và tích hợp liên quan đến phản hồi cho các ứng dụng OEM.
Chúng rất phù hợp với nhiều thiết kế khớp robot vì rôto và stato có thể được tích hợp trực tiếp vào cấu trúc khớp. Điều này có thể giúp giảm kích thước gói hàng trong khi vẫn cung cấp khả năng truyền mô-men xoắn trực tiếp và tích hợp bộ mã hóa linh hoạt.
Các kỹ sư nên xem xét khả năng loại bỏ nhiệt, vật liệu ổ trục, bôi trơn, định tuyến cáp, độ sạch bề mặt, tạo hạt và khả năng tương thích của tổ hợp hoàn chỉnh với môi trường phòng sạch. Hệ thống làm mát cũng phải được thiết kế để tránh đưa vào các hạt không mong muốn hoặc ô nhiễm.
Trong các ứng dụng phù hợp, có. Động cơ không khung truyền động trực tiếp có thể loại bỏ hộp số và các bộ phận truyền động liên quan. Tuy nhiên, động cơ phải cung cấp đủ mô-men xoắn cực đại và liên tục ở tốc độ yêu cầu, đồng thời cấu trúc máy và vòng bi phải được thiết kế để xử lý tải trọng phát sinh.
Động cơ mô-men xoắn không khung cung cấp một cách khác để tiếp cận thiết kế hệ thống chuyển động. Thay vì coi động cơ như một bộ phận độc lập, nó cho phép động cơ trở thành một phần của kiến trúc cơ khí của máy.
Bằng cách kết hợp rôto và stato riêng biệt với hệ thống ổ trục, bộ mã hóa, bộ truyền động, giải pháp làm mát và thiết kế kết cấu thích hợp, các kỹ sư có thể tạo ra các hệ thống truyền động trực tiếp nhỏ gọn với mật độ mô-men xoắn cao, phản ứng ngược liên quan đến truyền động thấp, chuyển động trơn tru và hiệu suất điều khiển mạnh mẽ.
Việc xem xét quan trọng nhất là kỹ thuật cấp hệ thống. Mô-men xoắn, tốc độ, quán tính, đặc tính nhiệt, độ phân giải phản hồi, độ cứng cơ học, độ thẳng hàng, hiệu suất ổ trục và khả năng tương thích truyền động đều phải được đánh giá cùng nhau.
Đối với các OEM và nhà sản xuất thiết bị đang phát triển khớp robot, giai đoạn quay chính xác, máy công cụ, thiết bị bán dẫn, thiết bị y tế và hệ thống tự động hóa tiên tiến, cấu trúc động cơ phù hợp có thể có tác động đáng kể đến kích thước, hiệu suất, độ tin cậy và khả năng bảo trì lâu dài của máy cuối cùng.
CHUYỂN ĐỘNG BIỂNcung cấp các giải pháp Động cơ mô-men xoắn không khung với khả năng tùy chỉnh và hỗ trợ kỹ thuật cho các ứng dụng điều khiển chuyển động có yêu cầu khắt khe. Nếu bạn đang phát triển một nền tảng chuyển động chính xác mới hoặc cần một động cơ phù hợp với vỏ cơ khí cụ thể,liên hệ với chúng tôiđể thảo luận về các yêu cầu về mô-men xoắn, tốc độ, kích thước, phản hồi, làm mát và tích hợp của bạn.