Tóm tắt bài viết: A mô-đun chung hành tinhlà một giải pháp điều khiển chuyển động tích hợp được thiết kế để cung cấp mô-men xoắn, chuyển động có kiểm soát và định vị đáng tin cậy trong các hệ thống robot. Khi rô-bốt thông minh được sử dụng rộng rãi hơn trong tự động hóa công nghiệp, rô-bốt hình người và thiết bị di động, việc chọn kiến trúc khớp phù hợp là điều cần thiết để cân bằng giữa hiệu suất, chi phí và độ phức tạp tích hợp.CHUYỂN ĐỘNG BIỂNphát triển các mô-đun khớp hành tinh kết hợp động cơ mô-men xoắn không khung, bộ giảm tốc hành tinh, phản hồi bộ mã hóa từ tính kép và trình điều khiển chuyên dụng. Bài viết này khám phá các nguyên tắc hoạt động, thông số kỹ thuật chính, kịch bản ứng dụng và những cân nhắc lựa chọn thực tế dành cho các kỹ sư và nhà sản xuất thiết bị công nghiệp.
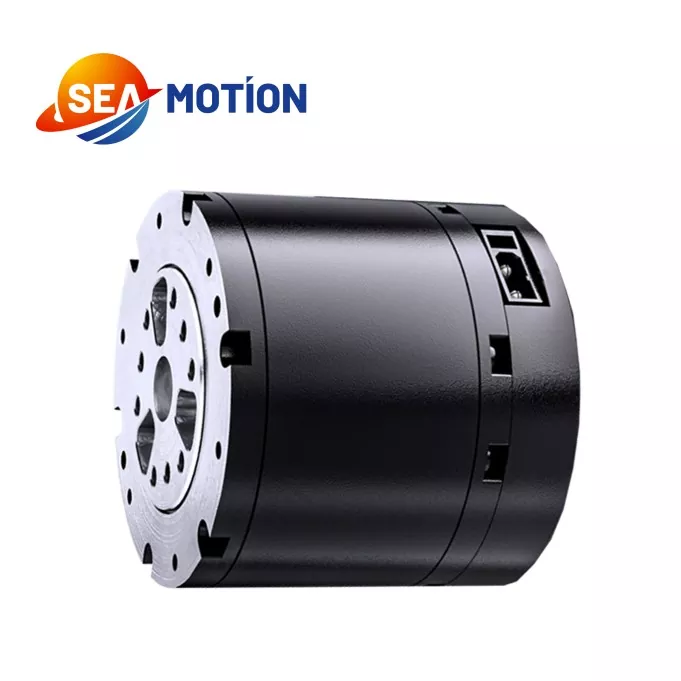
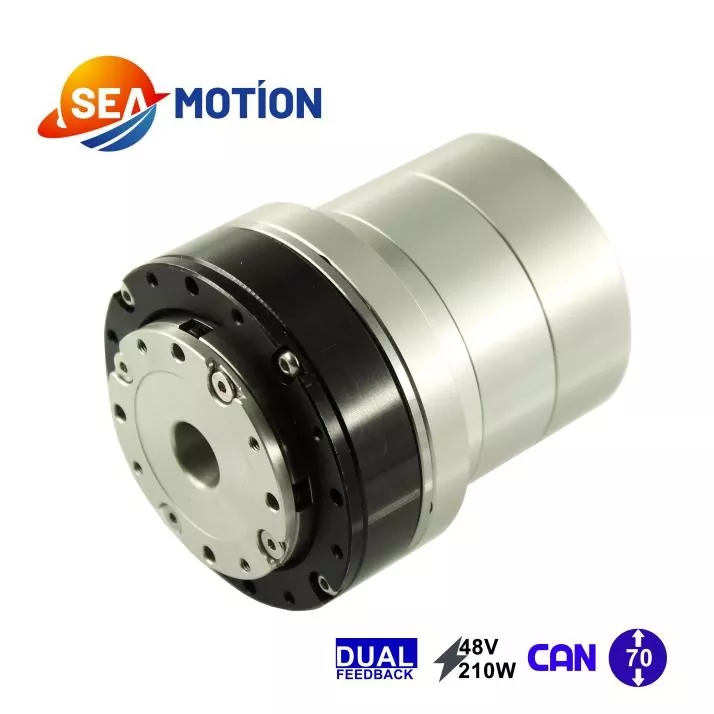
Mô-đun khớp hành tinh là một tổ hợp cơ điện tích hợp tạo ra và điều khiển chuyển động quay xung quanh khớp robot. Thay vì yêu cầu các kỹ sư tìm nguồn và lắp ráp mọi thành phần chuyển động một cách độc lập, mô-đun tích hợp kết hợp một số yếu tố thiết yếu thành một đơn vị phối hợp.
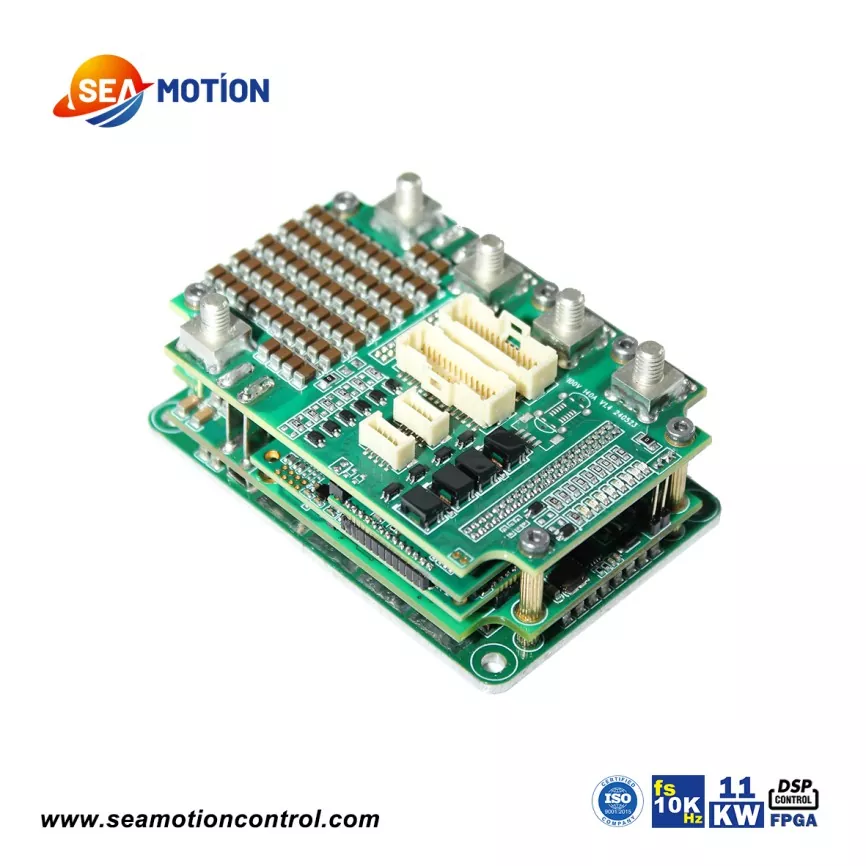
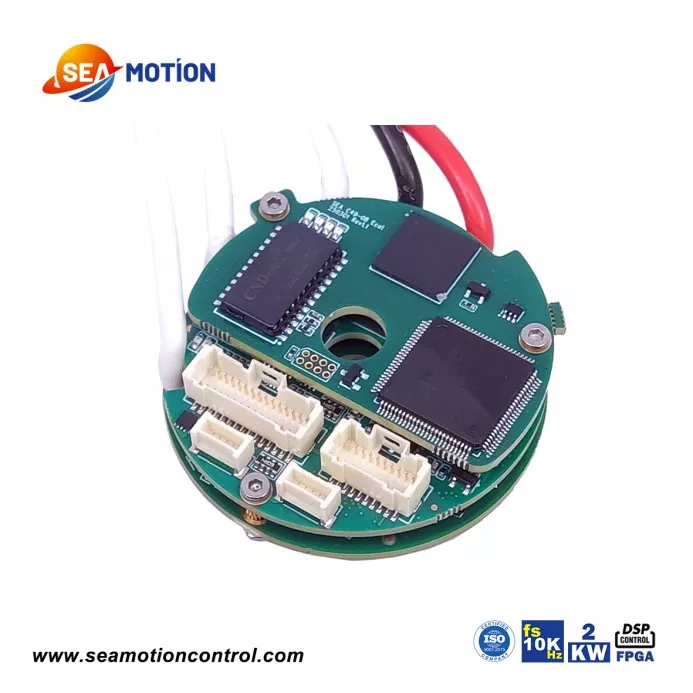
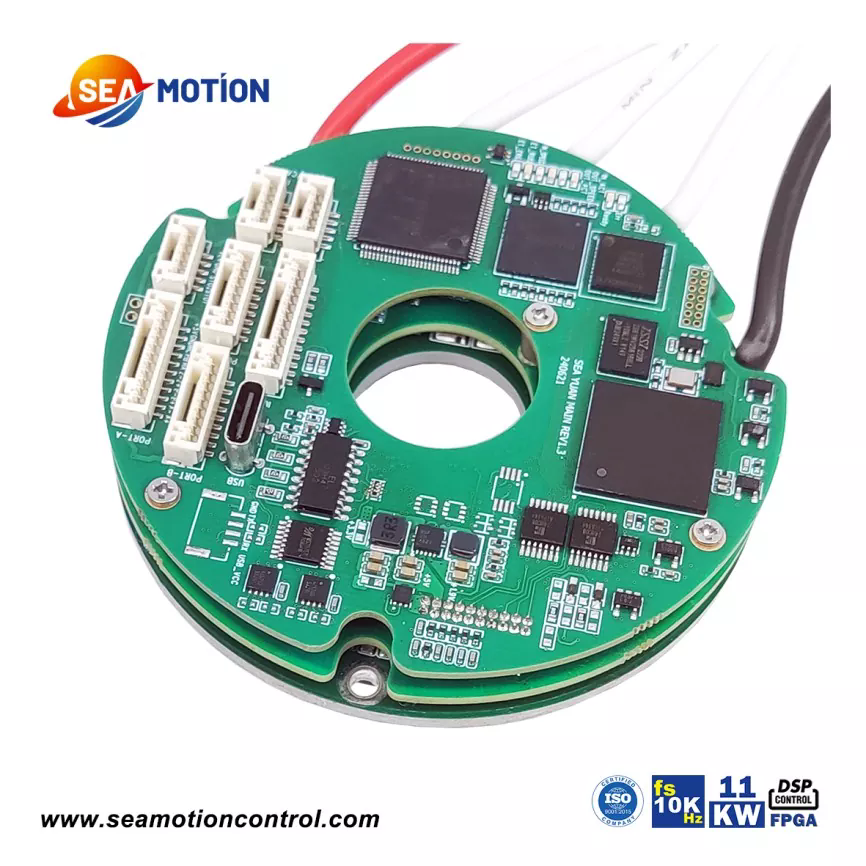
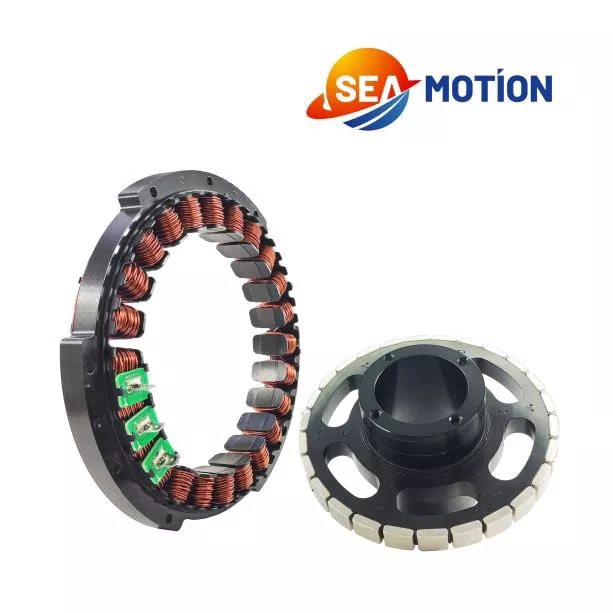
Cấu hình điển hình bao gồm động cơ mô-men xoắn không khung, hộp số hành tinh, hệ thống phản hồi bộ mã hóa và trình điều khiển động cơ chuyên dụng. Cùng với nhau, các thành phần này chuyển đổi năng lượng điện thành chuyển động cơ học được điều khiển đồng thời hỗ trợ truyền mô-men xoắn và giám sát vị trí.
CHUYỂN ĐỘNG BIỂN cung cấp mô-đun khớp hành tinh được thiết kế để điều khiển độ chính xác của robot công nghiệp. Kiến trúc thu nhỏ hành tinh của nó nhấn mạnh đến sự đơn giản về cấu trúc và hiệu quả chi phí, khiến nó trở thành một lựa chọn tiềm năng cho các nhà phát triển thiết bị cần khả năng truyền động chung đáng tin cậy mà không cần tích hợp cơ học phức tạp không cần thiết.
Sự phù hợp của bất kỳ mô-đun nào cuối cùng phụ thuộc vào điều kiện hoạt động định mức, giao diện cơ học, yêu cầu điều khiển và nhu cầu của ứng dụng mục tiêu.
Hiệu suất của khớp robot phụ thuộc vào hoạt động phối hợp của hộp số cơ khí, động cơ, thiết bị phản hồi và thiết bị điện tử điều khiển. Mỗi thành phần góp phần vào quá trình điều khiển chuyển động tổng thể.
Động cơ tạo ra lực quay khi được cấp nguồn điện. Thiết kế không khung có thể giúp các nhà sản xuất thiết bị tích hợp động cơ vào một tổ hợp cơ khí nhỏ gọn, miễn là vỏ xung quanh, cấu trúc lắp đặt và quản lý nhiệt được thiết kế phù hợp.
Hộp số hành tinh sử dụng bánh răng mặt trời trung tâm, các bánh răng hành tinh xung quanh và bánh răng vành để truyền chuyển động. Tùy thuộc vào cấu hình và tỷ số giảm tốc, hộp số giảm tốc độ đầu ra đồng thời tăng mô-men xoắn đầu ra khả dụng. Điều này làm cho việc truyền hành tinh trở nên hữu ích đối với các khớp robot yêu cầu chuyển động có kiểm soát và mật độ mô-men xoắn thực tế.
Bộ mã hóa cung cấp phản hồi liên quan đến chuyển động cho hệ thống điều khiển. Cấu hình được chỉ định của SEA MOTION kết hợp hai bộ mã hóa từ tính, hỗ trợ cảm biến chuyển động trong bộ phận tích hợp. Các chức năng phản hồi chính xác và kiến trúc điều khiển phải được xác nhận dựa trên tài liệu kỹ thuật cho mô hình đã chọn.
Người lái điều khiển hoạt động của động cơ theo lệnh điều khiển và phản hồi có sẵn. Việc tích hợp trình điều khiển phù hợp có thể đơn giản hóa việc phát triển hệ thống, giảm bớt công việc khớp thành phần và hỗ trợ vận hành ổn định hơn so với việc lắp ráp một tổ hợp các thiết bị độc lập chưa được xác minh.
Để có một hệ thống hoàn chỉnh, các kỹ sư cũng nên xác minh khả năng tương thích của bộ điều khiển, giao diện truyền thông, bảo vệ điện và các chức năng điều khiển mà ứng dụng yêu cầu.
Thông số kỹ thuật cung cấp nền tảng để đánh giá liệu mô-đun khớp hành tinh có thể đáp ứng các yêu cầu vận hành của robot hay không. Các giá trị sau đây được công bố cho mô-đun khớp nối hành tinh của SEA MOTION và cần được kiểm tra dựa trên cấu hình chính xác đang được mua.
| tham số | Thông số kỹ thuật đã xuất bản | Ý nghĩa kỹ thuật |
|---|---|---|
| Điện áp định mức | 48 V | Tài liệu tham khảo cung cấp điện danh nghĩa |
| Dải điện áp làm việc | 24–60 V | Giúp xác định khả năng tương thích của hệ thống điện |
| Công suất đầu ra định mức | 140W ±10% | Tài liệu tham khảo về quy hoạch công suất đầu ra |
| mô-men xoắn định mức | 5 N·m | Tài liệu tham khảo về yêu cầu vận hành liên tục |
| mô-men xoắn cực đại | 14 N·m | Tài liệu tham khảo về nhu cầu mô-men xoắn trong thời gian ngắn |
| Tốc độ không tải | 315 vòng/phút ±10% | Cho biết tốc độ trong điều kiện không tải được chỉ định |
| Tốc độ tải định mức | 260 vòng/phút ±10% | Tài liệu tham khảo cho hoạt động dưới tải định mức |
| Tỷ số truyền | 10:1 | Xác định tỷ lệ giảm truyền |
| Loại ổ đĩa | DSP | Xác định loại trình điều khiển được xuất bản |
| Cấu hình bộ mã hóa | Hai bộ mã hóa từ tính | Hỗ trợ điều khiển chuyển động dựa trên phản hồi |
| Cân nặng | 310g ±3g | Liên quan đến khối lượng di chuyển và đóng gói chung |
| Nhiệt độ làm việc | -20°C đến 50°C | Xác định phạm vi nhiệt độ hoạt động được công bố |
| Độ ẩm làm việc | 5%–85% | Tài liệu tham khảo quy hoạch môi trường |
Lưu ý kỹ thuật quan trọng:Mô-men xoắn định mức và mô-men xoắn cực đại thể hiện các điều kiện vận hành khác nhau. Mô-men xoắn cực đại không được coi là mức đánh giá hoạt động liên tục. Thông tin về thời lượng tải được công bố liệt kê 5 N·m là hoạt động định mức, 7 N·m trong 120 giây, 10 N·m trong 18 giây, 12 N·m trong 10 giây và 14 N·m trong 5 giây. Giới hạn vận hành thực tế, điều kiện làm mát, chu kỳ làm việc và tần suất quá tải cho phép phải được xác nhận với nhà sản xuất.
Để biết thêm thông tin, hãy truy cập trang sản phẩm Mô-đun chung hành tinh SEA MOTION chính thức.
Một mô-đun khớp hành tinh tích hợp có thể đơn giản hóa việc phát triển hệ thống robot bằng cách kết hợp các bộ phận truyền động cơ học và điều khiển chuyển động điện tử với nhau. Ưu điểm thực tế của nó phụ thuộc vào ứng dụng và chất lượng tích hợp hệ thống.
Điều quan trọng là phải phân biệt sự thuận tiện của việc tích hợp với hiệu suất hệ thống được đảm bảo. Độ chính xác cuối cùng, độ cứng, tuổi thọ sử dụng, tiếng ồn và đặc tính nhiệt phụ thuộc vào thiết kế cơ và điện hoàn chỉnh.
Các mô-đun khớp hành tinh có liên quan đến các ứng dụng robot yêu cầu chuyển động quay có kiểm soát, hoạt động lặp lại và sự cân bằng thích hợp giữa hiệu suất và chi phí. SEA MOTION xác định một số loại ứng dụng cho mô-đun khớp hành tinh của nó.
Robot hình người sử dụng nhiều khớp để phối hợp chuyển động của cánh tay, chân và cơ thể. Mô-đun khớp hành tinh phù hợp có thể cung cấp khả năng truyền động cho các khớp được chọn khi công suất mô-men xoắn, tốc độ, khối lượng và kích thước cơ học của nó đáp ứng các yêu cầu thiết kế.
Robot bốn chân dựa vào chuyển động phối hợp của chân để duy trì sự cân bằng và điều hướng trên các bề mặt khác nhau. Lựa chọn khớp phải tính đến tải trọng va chạm, gia tốc, đỉnh mô-men xoắn lặp lại và chu kỳ làm việc liên quan đến việc đi bộ hoặc chạy.
Các cánh tay hợp tác yêu cầu chuyển động có kiểm soát trên nhiều trục. Các kỹ sư có thể đánh giá các mô-đun khớp hành tinh để tìm trục phù hợp bằng cách xem xét tải trọng, tầm với, tốc độ khớp, yêu cầu về vị trí và các chức năng an toàn của robot hoàn chỉnh.
Hệ thống bốc xếp tự động cần chuyển động có thể dự đoán được để phối hợp các hoạt động kẹp, nâng, chuyển và nhả. Một mô-đun được chọn phù hợp có thể hỗ trợ các nhiệm vụ này đồng thời giúp các nhà thiết kế thiết bị quản lý độ phức tạp của việc lắp ráp.
Nền tảng robot di động và một số hệ thống di chuyển bằng điện nhất định cũng sử dụng bộ truyền động cơ điện nhỏ gọn. Trong các ứng dụng này, các kỹ sư phải xác minh cẩn thận tải trọng cơ học, mức độ rung, mức tiêu thụ điện năng, bảo vệ môi trường và tính phù hợp của mô-đun đối với chu kỳ vận hành dự kiến.
Không phải mọi mô-đun đều phù hợp với mọi ứng dụng. Hoạt động ngoài trời, chuyển động có tác động mạnh, môi trường rửa trôi và hệ thống robot quan trọng về an toàn yêu cầu xác minh cụ thể thay vì giả định chỉ dựa trên danh mục sản phẩm.
Việc chọn mô-đun khớp hành tinh không chỉ bao gồm việc so sánh mô-men xoắn cực đại hoặc giá mua. Đánh giá có cấu trúc giúp giảm nguy cơ quá khổ, quá nhiệt, kiểm soát không tương thích và mài mòn cơ học sớm.
Cung cấp cho nhà cung cấp bản tóm tắt ứng dụng rõ ràng—bao gồm cấu hình tải, tốc độ mục tiêu, chu kỳ chuyển động, bản vẽ lắp đặt và các yêu cầu điều khiển—giúp đánh giá cấu hình phù hợp dễ dàng hơn.
Kiến trúc chung hành tinh và hài hòa giải quyết các ưu tiên kỹ thuật chồng chéo nhưng khác nhau. Sự lựa chọn đúng đắn phụ thuộc vào tầm quan trọng tương đối của đặc tính truyền động, đóng gói, độ chính xác, yêu cầu mô-men xoắn và ngân sách.
| Yếu tố đánh giá | Mô-đun chung hành tinh | Mô-đun chung điều hòa |
|---|---|---|
| Nguyên lý truyền động | Giảm tốc hành tinh | Giảm bánh răng hài hòa |
| Ưu tiên thiết kế | Chi phí thực tế và truyền mô-men xoắn | Chuyển động định hướng chính xác và tích hợp nhỏ gọn |
| Cân nhắc phản ứng dữ dội | Phụ thuộc vào thiết kế hộp số và dung sai chế tạo | Thường được lựa chọn khi độ phản ứng dữ dội thấp là ưu tiên |
| Mô-men xoắn và tốc độ | Phụ thuộc vào tỷ số truyền, động cơ và điều kiện tải | Phụ thuộc vào mô hình, tỷ lệ giảm và điều kiện hoạt động |
| Tiêu điểm lựa chọn | Khả năng chịu tải, hiệu quả, chi phí và chu kỳ vận hành | Định vị nhu cầu, phản ứng dữ dội, đóng gói và điều kiện tải |
Sự so sánh này mang tính chất định tính hơn là thay thế cho việc thử nghiệm theo từng mô hình cụ thể. Cả hai kiến trúc đều không vượt trội trên toàn cầu. Các kỹ sư nên so sánh các đường cong tốc độ mô-men xoắn đã được xác minh, dữ liệu phản ứng ngược, hiệu suất, độ cứng, giới hạn nhiệt và thông tin về tuổi thọ sử dụng trước khi đưa ra quyết định mua hàng.
Khám phá Mô-đun điều hòa chung của SEA MOTION để hiểu phương pháp truyền dẫn thay thế và thảo luận xem thiết kế nào phù hợp hơn với hệ thống robot của bạn.
Chức năng chính của nó là cung cấp khả năng truyền động quay có kiểm soát tại khớp cơ khí. Bằng cách tích hợp một động cơ, bộ giảm tốc hành tinh, bộ mã hóa phản hồi và bộ điều khiển, mô-đun này giúp các hệ thống robot tạo ra và quản lý chuyển động của khớp.
Mô-men xoắn định mức được công bố là 5 N·m, với mô-men xoắn cực đại là 14 N·m. Các giá trị này đề cập đến các điều kiện hoạt động khác nhau. Cần xem xét thời gian và tần suất cho phép của hoạt động mô-men xoắn cao hơn trong quá trình thiết kế hệ thống.
Điện áp định mức được công bố là 48 V và dải điện áp làm việc là 24–60 V. Nguồn điện và các thiết bị điện tử liên quan cũng phải hỗ trợ dòng điện cần thiết, nhu cầu nhất thời và các yêu cầu bảo vệ hiện hành.
Nó có thể hỗ trợ điều khiển chuyển động dựa trên phản hồi thông qua động cơ, hệ thống mã hóa và trình điều khiển chuyên dụng. Độ chính xác định vị thực tế và độ lặp lại phụ thuộc vào cấu hình hoàn chỉnh, đặc tính hộp số, điều chỉnh điều khiển và cấu trúc cơ khí. Yêu cầu dữ liệu hiệu suất dành riêng cho từng mẫu máy khi việc định vị chính xác là cần thiết.
Các ứng dụng tiềm năng bao gồm robot hình người, robot bốn chân, cánh tay hợp tác, robot nhặt hàng và thiết bị di động thông minh. Sự phù hợp phải được đánh giá dựa trên đặc tính tải, tốc độ, điều kiện môi trường và yêu cầu an toàn của ứng dụng.
Chia sẻ mô-men xoắn và tốc độ cần thiết, chu kỳ vận hành, nguồn điện, giao diện cơ học, giao thức điều khiển và điều kiện môi trường với nhà sản xuất. Yêu cầu bảng dữ liệu hiện tại và làm rõ mọi thông số kỹ thuật chưa được liệt kê trước khi đặt hàng.
Truy cập trang sản phẩm Mô-đun chung hành tinh chính thức để gửi yêu cầu. Để có báo giá chính xác, hãy cung cấp ứng dụng mục tiêu của bạn, số lượng đặt hàng dự kiến, yêu cầu kỹ thuật và lịch trình giao hàng mong muốn.
Mô-đun khớp hành tinh có thể là giải pháp điều khiển chuyển động thực tế cho thiết bị robot yêu cầu cơ cấu dẫn động tích hợp, truyền mô-men xoắn được kiểm soát và thiết kế hệ thống tiết kiệm chi phí. Bằng cách kết hợp động cơ mô-men xoắn không khung, bộ giảm tốc hành tinh, phản hồi bộ mã hóa từ tính kép và trình điều khiển chuyên dụng, SEA MOTION cung cấp tùy chọn tích hợp cho các kỹ sư phát triển khớp robot và thiết bị tự động hóa thông minh. Việc triển khai thành công vẫn phụ thuộc vào việc khớp các thông số kỹ thuật đã được xác minh của mô-đun với tải cơ học thực tế, cấu hình chuyển động, kiến trúc điều khiển và môi trường làm việc. Nếu bạn đang đánh giá mô-đun khớp hành tinh cho một robot mới hoặc nâng cấp hệ thống tự động hóa hiện có, hãy xem xét các yêu cầu kỹ thuật với SEA MOTION vàliên hệ với chúng tôiđể thảo luận về thông số kỹ thuật của sản phẩm, tính phù hợp của ứng dụng và báo giá cho dự án của bạn.